Domain hdbd.de kaufen?
Wir ziehen mit dem Projekt
hdbd.de um.
Sind Sie am Kauf der Domain
hdbd.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain hdbd.de kaufen?
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
Ist Betreutes Wohnen eine stationäre Einrichtung?
Ist Betreutes Wohnen eine stationäre Einrichtung? Betreutes Wohnen ist in der Regel keine stationäre Einrichtung, da die Bewohner dort in einer eigenen Wohnung leben und nur bei Bedarf Unterstützung und Betreuung erhalten. Im Gegensatz dazu sind stationäre Einrichtungen wie Pflegeheime oder Kliniken in der Regel für eine dauerhafte Unterbringung und Betreuung gedacht. Betreutes Wohnen bietet den Bewohnern mehr Selbstständigkeit und Freiheit, während stationäre Einrichtungen oft eine intensivere Betreuung und Pflege bieten. Letztendlich hängt es von den individuellen Bedürfnissen und Vorlieben ab, welche Art der Einrichtung am besten geeignet ist. **

Ähnliche Suchbegriffe für Roboterhand
Top-Angebote
Produkte zum Begriff Roboterhand:
-
RH56DFQ-2L WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: linke Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Worlitschek, Michael: Säure-Basen-HaushaltSäure-Basen-Haushalt , Grundlagen und Therapie , Reiningungssets > Autopflege & Aufbereitung , Auflage: 8. unveränderte Auflage, Erscheinungsjahr: 20190320, Produktform: Kartoniert, Beilage: Broschiert (KB), Autoren: Worlitschek, Michael, Auflage: 19008, Auflage/Ausgabe: 8. unveränderte Auflage, Seitenzahl/Blattzahl: 176, Abbildungen: 19 Abbildungen, Keyword: Chronische Azidose; Übersäuerung; chronische Erkrankungen; ausleitende Verfahren; basische Ernährun; Basenfasten; Säurepufferung; Mineralstoffe; Matrix; Entsäuerung; F. X. Mayr; pH-Wert, Fachschema: Diät - Diätetik~Kochen / Diät~Medizin / Diät~Schonkost~Medizin / Spezialgebiete~Säure-Basen-Haushalt~Medizin / Naturheilkunde, Volksmedizin, Alternativmedizin, Fachkategorie: Alternativmedizin~Klinische und Innere Medizin, Imprint-Titels: Haug im MVH, Warengruppe: HC/Alternative Medizin/Naturmedizin/Homöopathie, Fachkategorie: Diätetik und Ernährung, Thema: Verstehen, Thema: Verstehen, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Karl Haug, Verlag: Karl Haug, Verlag: Karl F. Haug, Länge: 226, Breite: 149, Höhe: 15, Gewicht: 317, Produktform: Kartoniert, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Vorgänger EAN: 9783830478997 9783830472179 9783830471677 9783830470243 9783830407690 9783776015850, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Kennzeichnung von Titeln mit einer Relevanz > 30, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0060, Tendenz: +1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel, WolkenId: 18542055,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
RH56DFX-2L WOW - RH56DFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFX-2L ist eine anthropomorphe Roboterhand mit fünf Fingern für präzise Greif- und Manipulationsaufgaben in robotischen Systemen. Die DFX-Serie kombiniert eine ausgewogene Bewegungsdynamik mit erhöhter Greifkraft und integrierter Kraftsensorik für kontrollierte Interaktionen mit Objekten. Durch die mehrgelenkige Fingerstruktur lassen sich unterschiedliche Greifarten wie Pinch-, Tripod- oder Kraftgriffe zuverlässig ausführen. Anthropomorphe Fünffingerstruktur - ermöglicht vielseitige Greifarten und natürliche Bewegungsabläufe ähnlich einer menschlichen Hand. Erhöhte Greifkraft - ausgelegt für stabile Greifvorgänge und sichere Handhabung unterschiedlich geformter oder schwererer Objekte. Integrierte Kraftsensoren - unterstützen eine präzise Regelung der Greifkraft und ermöglichen kontrollierte Objektinteraktion. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben flexible Bewegungsabläufe und differenzierte Griffarten. Linearantriebstechnologie - sechs integrierte Mikro-Linearantriebe sorgen für reproduzierbare Positionierung und ruhige Bewegungsabläufe. Systemintegration - RS485-Kommunikation und Unterstützung gängiger Robotik-Frameworks erleichtern die Integration in Forschungs- und Robotersysteme. Anwendungsbereiche Forschung und Entwicklung im Bereich Robotik und Manipulation Greif- und Handhabungsaufgaben in automatisierten Robotersystemen Humanoide Robotik und mobile Manipulationsplattformen Experimentelle Greifplanung und KI-basierte Manipulationssysteme Prototyping und Demonstrationssysteme in der Robotik Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56DFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,09 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Finger: 15 N Maximale Griffkraft Daumen: 10 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 107°/s Daumen Beugungsgeschwindigkeit: 70°/s Finger Beugungsgeschwindigkeit: 260°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter


-
Wie viele Personen wohnen in einem Haushalt?
Wie viele Personen wohnen in einem Haushalt? Diese Frage ist nicht einfach zu beantworten, da die Anzahl der Personen in einem Haushalt stark variieren kann. In manchen Haushalten leben nur eine Person, in anderen mehrere Generationen zusammen. Die Größe eines Haushalts hängt von verschiedenen Faktoren ab, wie zum Beispiel der Familiengröße, der Lebenssituation der Bewohner und kulturellen Normen. Es ist wichtig, die Anzahl der Personen in einem Haushalt zu kennen, um beispielsweise den Bedarf an Wohnraum, Lebensmitteln und anderen Ressourcen zu ermitteln. Letztendlich kann die Frage nach der Anzahl der Personen in einem Haushalt vielfältige Antworten haben, die von Haushalt zu Haushalt unterschiedlich sind. **
-
Wie kann man sich selbstständig mit Dekoration und Einrichtung machen?
Um sich selbstständig mit Dekoration und Einrichtung zu machen, könnten Sie zunächst Ihre Fähigkeiten und Kenntnisse in diesem Bereich weiterentwickeln, zum Beispiel durch Kurse oder Praktika. Dann könnten Sie ein Portfolio mit Ihren Arbeiten erstellen und Ihre Dienstleistungen als Dekorateur oder Einrichtungsberater anbieten. Es wäre auch wichtig, ein Netzwerk aufzubauen, um potenzielle Kunden zu erreichen und sich über aktuelle Trends und Möglichkeiten auf dem Laufenden zu halten. **
-
Wie kann man sich selbstständig mit Dekoration und Einrichtung machen?
Um sich selbstständig mit Dekoration und Einrichtung zu machen, können Sie zunächst Ihre Fähigkeiten und Kenntnisse in diesem Bereich weiterentwickeln. Sie können Kurse besuchen, um Ihr Wissen über Design, Farben und Materialien zu erweitern. Dann können Sie Ihre Dienstleistungen als Innenarchitekt oder Dekorateur anbieten und Kunden gewinnen, indem Sie Ihre Arbeiten präsentieren und ein Netzwerk aufbauen. Es ist auch wichtig, über die aktuellen Trends und Entwicklungen in der Branche auf dem Laufenden zu bleiben, um wettbewerbsfähig zu bleiben. **
-
Wie beeinflusst die Einrichtung und Dekoration eines Schlafzimmers die Schlafqualität?
Die Einrichtung und Dekoration eines Schlafzimmers kann die Schlafqualität beeinflussen, indem sie eine beruhigende und entspannende Atmosphäre schafft. Eine aufgeräumte und ordentliche Umgebung kann Stress reduzieren und zu einem besseren Schlaf beitragen. Die Wahl von Farben, Materialien und Möbeln kann ebenfalls einen Einfluss auf die Schlafqualität haben. **

Wie kann man durch Dekoration und Einrichtung ein gemütliches Zuhause schaffen?
Indem man warme Farben und weiche Materialien verwendet, schafft man eine behagliche Atmosphäre. Durch den Einsatz von Kerzen, Kissen und Decken kann man Gemütlichkeit erzeugen. Außerdem helfen persönliche Gegenstände und Fotos, das Zuhause persönlicher und einladender zu gestalten. **
Wie kann man kostengünstig und einfach Möbel und Dekoration selbst herstellen?
1. Upcycling von alten Möbeln und Materialien, wie z.B. Paletten oder Kisten, ist eine günstige Möglichkeit, neue Möbel zu schaffen. 2. DIY-Projekte mit einfachen Werkzeugen und Materialien, wie z.B. Holz, Farbe oder Stoff, ermöglichen es, individuelle Dekorationen herzustellen. 3. Anleitungen und Inspirationen aus dem Internet oder Büchern helfen dabei, kreative Ideen umzusetzen und Kosten zu sparen. **
Top-Angebote
Produkte zum Begriff Roboterhand:
-
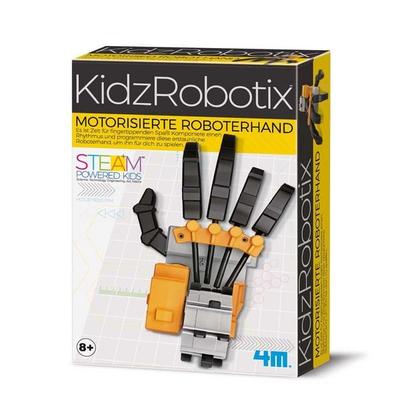
KidzRobotix: Motorisierte RoboterhandEntdecke Die Faszinierende Welt Der Robotik Und Anatomie Mit Dieser Motorisierten Roboterhand! Baue Die Hand Zusammen Und Programmiere Eigene Bewegungen Und Rhythmen – Die Finger Tippen Dann Im Takt Deiner Komposition! Durch Verschieben Der...21,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
PR 9083712 - Programmierbare Roboterhand uHandbitHand mit flexiblen Fingern und Gelenken ausgestattet, für präzise und realistische Bewegungen entwickelt, um leichte Objekte zu handhaben, was viele Möglichkeiten für Experimente bietet programmieren Sie die Fingerbewegungen, stellen Sie die Greifkraft ein, ... ideal zum Erforschen von Konzepten zur Objekterkennung, Objektmanipulation und Mensch-Maschine-Interaktion fortschrittliches Werkzeug, das für das Lernen von künstlicher Intelligenz und Robotik entwickelt wurde zwei Steuerungsmethoden: per micro:bit (nicht im Lieferumfang enthalten) oder über die mobile App220,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2L WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: linke Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Worlitschek, Michael: Säure-Basen-HaushaltSäure-Basen-Haushalt , Grundlagen und Therapie , Reiningungssets > Autopflege & Aufbereitung , Auflage: 8. unveränderte Auflage, Erscheinungsjahr: 20190320, Produktform: Kartoniert, Beilage: Broschiert (KB), Autoren: Worlitschek, Michael, Auflage: 19008, Auflage/Ausgabe: 8. unveränderte Auflage, Seitenzahl/Blattzahl: 176, Abbildungen: 19 Abbildungen, Keyword: Chronische Azidose; Übersäuerung; chronische Erkrankungen; ausleitende Verfahren; basische Ernährun; Basenfasten; Säurepufferung; Mineralstoffe; Matrix; Entsäuerung; F. X. Mayr; pH-Wert, Fachschema: Diät - Diätetik~Kochen / Diät~Medizin / Diät~Schonkost~Medizin / Spezialgebiete~Säure-Basen-Haushalt~Medizin / Naturheilkunde, Volksmedizin, Alternativmedizin, Fachkategorie: Alternativmedizin~Klinische und Innere Medizin, Imprint-Titels: Haug im MVH, Warengruppe: HC/Alternative Medizin/Naturmedizin/Homöopathie, Fachkategorie: Diätetik und Ernährung, Thema: Verstehen, Thema: Verstehen, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Karl Haug, Verlag: Karl Haug, Verlag: Karl F. Haug, Länge: 226, Breite: 149, Höhe: 15, Gewicht: 317, Produktform: Kartoniert, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Vorgänger EAN: 9783830478997 9783830472179 9783830471677 9783830470243 9783830407690 9783776015850, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Kennzeichnung von Titeln mit einer Relevanz > 30, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0060, Tendenz: +1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel, WolkenId: 18542055,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
-
Ist Betreutes Wohnen eine stationäre Einrichtung?
Ist Betreutes Wohnen eine stationäre Einrichtung? Betreutes Wohnen ist in der Regel keine stationäre Einrichtung, da die Bewohner dort in einer eigenen Wohnung leben und nur bei Bedarf Unterstützung und Betreuung erhalten. Im Gegensatz dazu sind stationäre Einrichtungen wie Pflegeheime oder Kliniken in der Regel für eine dauerhafte Unterbringung und Betreuung gedacht. Betreutes Wohnen bietet den Bewohnern mehr Selbstständigkeit und Freiheit, während stationäre Einrichtungen oft eine intensivere Betreuung und Pflege bieten. Letztendlich hängt es von den individuellen Bedürfnissen und Vorlieben ab, welche Art der Einrichtung am besten geeignet ist. **
-
Wie viele Personen wohnen in einem Haushalt?
Wie viele Personen wohnen in einem Haushalt? Diese Frage ist nicht einfach zu beantworten, da die Anzahl der Personen in einem Haushalt stark variieren kann. In manchen Haushalten leben nur eine Person, in anderen mehrere Generationen zusammen. Die Größe eines Haushalts hängt von verschiedenen Faktoren ab, wie zum Beispiel der Familiengröße, der Lebenssituation der Bewohner und kulturellen Normen. Es ist wichtig, die Anzahl der Personen in einem Haushalt zu kennen, um beispielsweise den Bedarf an Wohnraum, Lebensmitteln und anderen Ressourcen zu ermitteln. Letztendlich kann die Frage nach der Anzahl der Personen in einem Haushalt vielfältige Antworten haben, die von Haushalt zu Haushalt unterschiedlich sind. **
-
Wie kann man sich selbstständig mit Dekoration und Einrichtung machen?
Um sich selbstständig mit Dekoration und Einrichtung zu machen, könnten Sie zunächst Ihre Fähigkeiten und Kenntnisse in diesem Bereich weiterentwickeln, zum Beispiel durch Kurse oder Praktika. Dann könnten Sie ein Portfolio mit Ihren Arbeiten erstellen und Ihre Dienstleistungen als Dekorateur oder Einrichtungsberater anbieten. Es wäre auch wichtig, ein Netzwerk aufzubauen, um potenzielle Kunden zu erreichen und sich über aktuelle Trends und Möglichkeiten auf dem Laufenden zu halten. **
Ähnliche Suchbegriffe für Roboterhand
-
RH56DFX-2L WOW - RH56DFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFX-2L ist eine anthropomorphe Roboterhand mit fünf Fingern für präzise Greif- und Manipulationsaufgaben in robotischen Systemen. Die DFX-Serie kombiniert eine ausgewogene Bewegungsdynamik mit erhöhter Greifkraft und integrierter Kraftsensorik für kontrollierte Interaktionen mit Objekten. Durch die mehrgelenkige Fingerstruktur lassen sich unterschiedliche Greifarten wie Pinch-, Tripod- oder Kraftgriffe zuverlässig ausführen. Anthropomorphe Fünffingerstruktur - ermöglicht vielseitige Greifarten und natürliche Bewegungsabläufe ähnlich einer menschlichen Hand. Erhöhte Greifkraft - ausgelegt für stabile Greifvorgänge und sichere Handhabung unterschiedlich geformter oder schwererer Objekte. Integrierte Kraftsensoren - unterstützen eine präzise Regelung der Greifkraft und ermöglichen kontrollierte Objektinteraktion. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben flexible Bewegungsabläufe und differenzierte Griffarten. Linearantriebstechnologie - sechs integrierte Mikro-Linearantriebe sorgen für reproduzierbare Positionierung und ruhige Bewegungsabläufe. Systemintegration - RS485-Kommunikation und Unterstützung gängiger Robotik-Frameworks erleichtern die Integration in Forschungs- und Robotersysteme. Anwendungsbereiche Forschung und Entwicklung im Bereich Robotik und Manipulation Greif- und Handhabungsaufgaben in automatisierten Robotersystemen Humanoide Robotik und mobile Manipulationsplattformen Experimentelle Greifplanung und KI-basierte Manipulationssysteme Prototyping und Demonstrationssysteme in der Robotik Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56DFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,09 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Finger: 15 N Maximale Griffkraft Daumen: 10 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 107°/s Daumen Beugungsgeschwindigkeit: 70°/s Finger Beugungsgeschwindigkeit: 260°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFX-2R WOW - RH56DFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFX-2R ist eine anthropomorphe Roboterhand mit fünf Fingern für präzise Greif- und Manipulationsaufgaben in robotischen Systemen. Die DFX-Serie kombiniert eine ausgewogene Bewegungsdynamik mit erhöhter Greifkraft und integrierter Kraftsensorik für kontrollierte Interaktionen mit Objekten. Durch die mehrgelenkige Fingerstruktur lassen sich unterschiedliche Greifarten wie Pinch-, Tripod- oder Kraftgriffe zuverlässig ausführen. Anthropomorphe Fünffingerstruktur - ermöglicht vielseitige Greifarten und natürliche Bewegungsabläufe ähnlich einer menschlichen Hand. Erhöhte Greifkraft - ausgelegt für stabile Greifvorgänge und sichere Handhabung unterschiedlich geformter oder schwererer Objekte. Integrierte Kraftsensoren - unterstützen eine präzise Regelung der Greifkraft und ermöglichen kontrollierte Objektinteraktion. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben flexible Bewegungsabläufe und differenzierte Griffarten. Linearantriebstechnologie - sechs integrierte Mikro-Linearantriebe sorgen für reproduzierbare Positionierung und ruhige Bewegungsabläufe. Systemintegration - RS485-Kommunikation und Unterstützung gängiger Robotik-Frameworks erleichtern die Integration in Forschungs- und Robotersysteme. Anwendungsbereiche Forschung und Entwicklung im Bereich Robotik und Manipulation Greif- und Handhabungsaufgaben in automatisierten Robotersystemen Humanoide Robotik und mobile Manipulationsplattformen Experimentelle Greifplanung und KI-basierte Manipulationssysteme Prototyping und Demonstrationssysteme in der Robotik Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56DFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,09 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Finger: 15 N Maximale Griffkraft Daumen: 10 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 107°/s Daumen Beugungsgeschwindigkeit: 70°/s Finger Beugungsgeschwindigkeit: 260°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Wie kann man sich selbstständig mit Dekoration und Einrichtung machen?
Um sich selbstständig mit Dekoration und Einrichtung zu machen, können Sie zunächst Ihre Fähigkeiten und Kenntnisse in diesem Bereich weiterentwickeln. Sie können Kurse besuchen, um Ihr Wissen über Design, Farben und Materialien zu erweitern. Dann können Sie Ihre Dienstleistungen als Innenarchitekt oder Dekorateur anbieten und Kunden gewinnen, indem Sie Ihre Arbeiten präsentieren und ein Netzwerk aufbauen. Es ist auch wichtig, über die aktuellen Trends und Entwicklungen in der Branche auf dem Laufenden zu bleiben, um wettbewerbsfähig zu bleiben. **
-
Wie beeinflusst die Einrichtung und Dekoration eines Schlafzimmers die Schlafqualität?
Die Einrichtung und Dekoration eines Schlafzimmers kann die Schlafqualität beeinflussen, indem sie eine beruhigende und entspannende Atmosphäre schafft. Eine aufgeräumte und ordentliche Umgebung kann Stress reduzieren und zu einem besseren Schlaf beitragen. Die Wahl von Farben, Materialien und Möbeln kann ebenfalls einen Einfluss auf die Schlafqualität haben. **
-
Wie kann man durch Dekoration und Einrichtung ein gemütliches Zuhause schaffen?
Indem man warme Farben und weiche Materialien verwendet, schafft man eine behagliche Atmosphäre. Durch den Einsatz von Kerzen, Kissen und Decken kann man Gemütlichkeit erzeugen. Außerdem helfen persönliche Gegenstände und Fotos, das Zuhause persönlicher und einladender zu gestalten. **
-
Wie kann man kostengünstig und einfach Möbel und Dekoration selbst herstellen?
1. Upcycling von alten Möbeln und Materialien, wie z.B. Paletten oder Kisten, ist eine günstige Möglichkeit, neue Möbel zu schaffen. 2. DIY-Projekte mit einfachen Werkzeugen und Materialien, wie z.B. Holz, Farbe oder Stoff, ermöglichen es, individuelle Dekorationen herzustellen. 3. Anleitungen und Inspirationen aus dem Internet oder Büchern helfen dabei, kreative Ideen umzusetzen und Kosten zu sparen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.